这篇比较我在 Android 车机项目中用过的 USB 串口 CAN 方案与 Linux SocketCAN,重点是后台监听、多进程通信和设备识别。这里的 USBCAN 特指项目采用的虚拟串口方案;USB-CAN 设备也可能提供 SocketCAN 驱动,不能只按连接线类型区分两者。
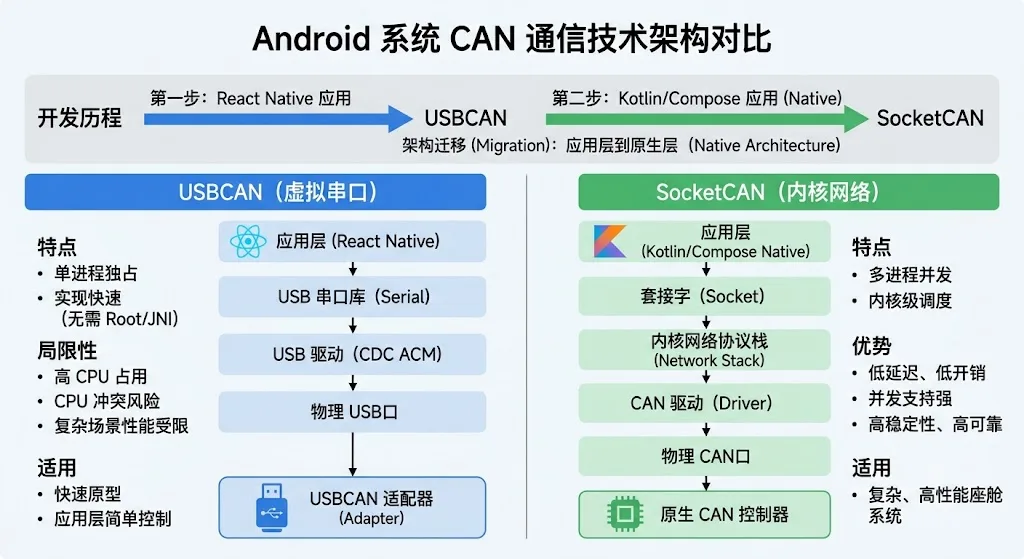
1、USB 串口 CAN 与 SocketCAN 的区别
项目最初通过 Android USB 串口接口读写设备,以类似 SLCAN 的串行协议传递 CAN 帧。在开发板与设备接口受支持的条件下,这种方式便于快速验证,不必先为该适配器定制内核 CAN 驱动。
SocketCAN 则把 CAN 控制器表示为 Linux 网络接口,例如 can0。应用通过 CAN socket 收发报文,多个 socket 可以绑定同一接口并设置接收过滤。Android 设备需要具备相应内核驱动、接口配置和应用访问权限,使用 Kotlin 本身不会自动具备这些条件。
2、项目为什么考虑迁移
最初的目标是在未经定制的 Android 开发板上,快速验证离线语音控制车身硬件的可行性。后来增加了后台监听倒车报文、驱动上层界面的需求,原有实现暴露了下面几处问题。
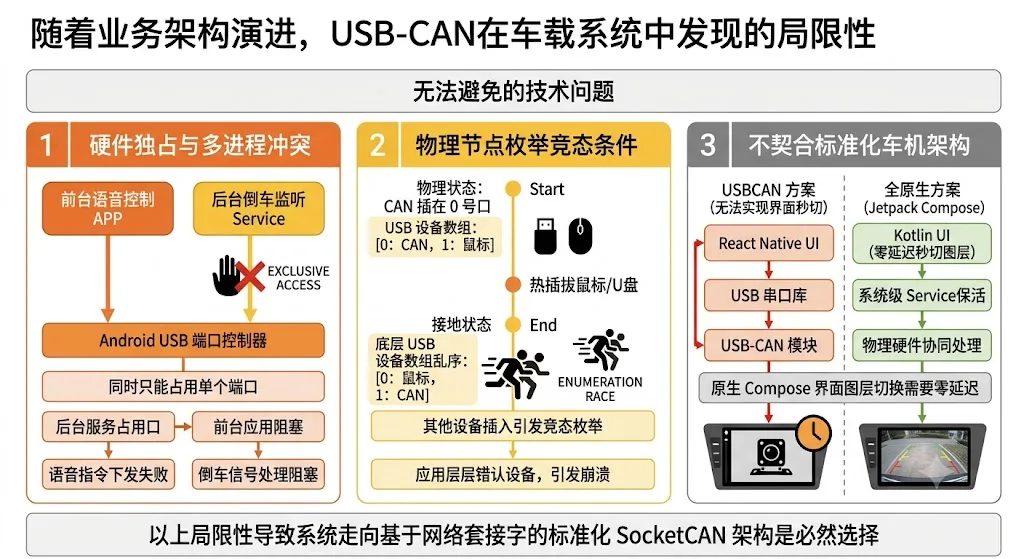
- 设备访问协调:原实现由前台应用直接持有串口连接,后台服务再独立打开同一设备会产生访问冲突。这是当前连接管理方式的问题,不能概括成所有 Android USB 设备都只支持一个进程。SocketCAN 的多个 socket 便于分别接收报文;发送仲裁、总线负载与共享状态仍需要设计。
- 设备识别:原实现依赖设备枚举顺序,其他 USB 外设热插拔后可能选错设备。需要用设备标识、接口信息和连接状态定位目标。改用固定板载 CAN 控制器可以减少这条 USB 路径带来的问题,但
can0不代表不会掉线,USB 型 SocketCAN 适配器也仍然受 USB 连接和驱动状态影响。 - 后台与界面职责:这个项目计划用 Kotlin、Service 与 Jetpack Compose 分开处理报文监听和界面状态。这样便于管理生命周期,但它是项目的实现选择,并非 SocketCAN 强制要求,也不能保证零延迟。
3、迁移时需要实际验证什么
先确认驱动、CAN 位速率、接口权限和报文过滤,再检查持续监听、前后台切换、断线恢复以及多进程收发。消息响应时间与稳定性要在实际硬件和总线负载下测量;使用 SocketCAN 本身不代表获得车规认证。
接口机制可参见 Linux 内核 SocketCAN 文档。同一项目中的其他 Android 记录包括 MediaPipe 手势识别与 CameraX 踩坑和 ML Kit 疲劳检测原型。